


AI 路徑演算如何規劃最佳噴塗軌跡?
PG-90E 技術解析|PT-004
從車型辨識到噴塗執行,讓每一道噴塗動作更有依據
在汽車鈑噴作業中,噴塗品質不只取決於塗料與噴槍設備,更與噴槍的移動路線、距離、角度、速度及噴塗重疊範圍密切相關。
傳統人工噴塗高度依賴技師的經驗與手感。面對不同車型、鈑件曲面或施工範圍,技師必須持續調整動作,才能讓塗料均勻覆蓋目標區域。
XTRITON PG-90E 智慧仿生噴塗機器人透過機器視覺、AI 辨識與智慧路徑規劃,將這些需要反覆判斷的噴塗動作轉化為可規劃、可控制的自動化作業流程。
AI 路徑演算,從辨識施工範圍開始
不同車型的車門、引擎蓋、葉子板與保險桿,具有不同的尺寸、輪廓及曲面特徵。
在規劃噴塗軌跡之前,系統必須先確認目標鈑件及需要施工的區域,才能安排噴槍移動路線。
PG-90E 整合機器視覺與 AI 辨識技術,可辨識車型與作業區域,並配合智慧規劃功能進行自動噴塗。這讓設備不必單純依靠固定不變的機械動作,而能依照不同作業需求安排噴塗流程。
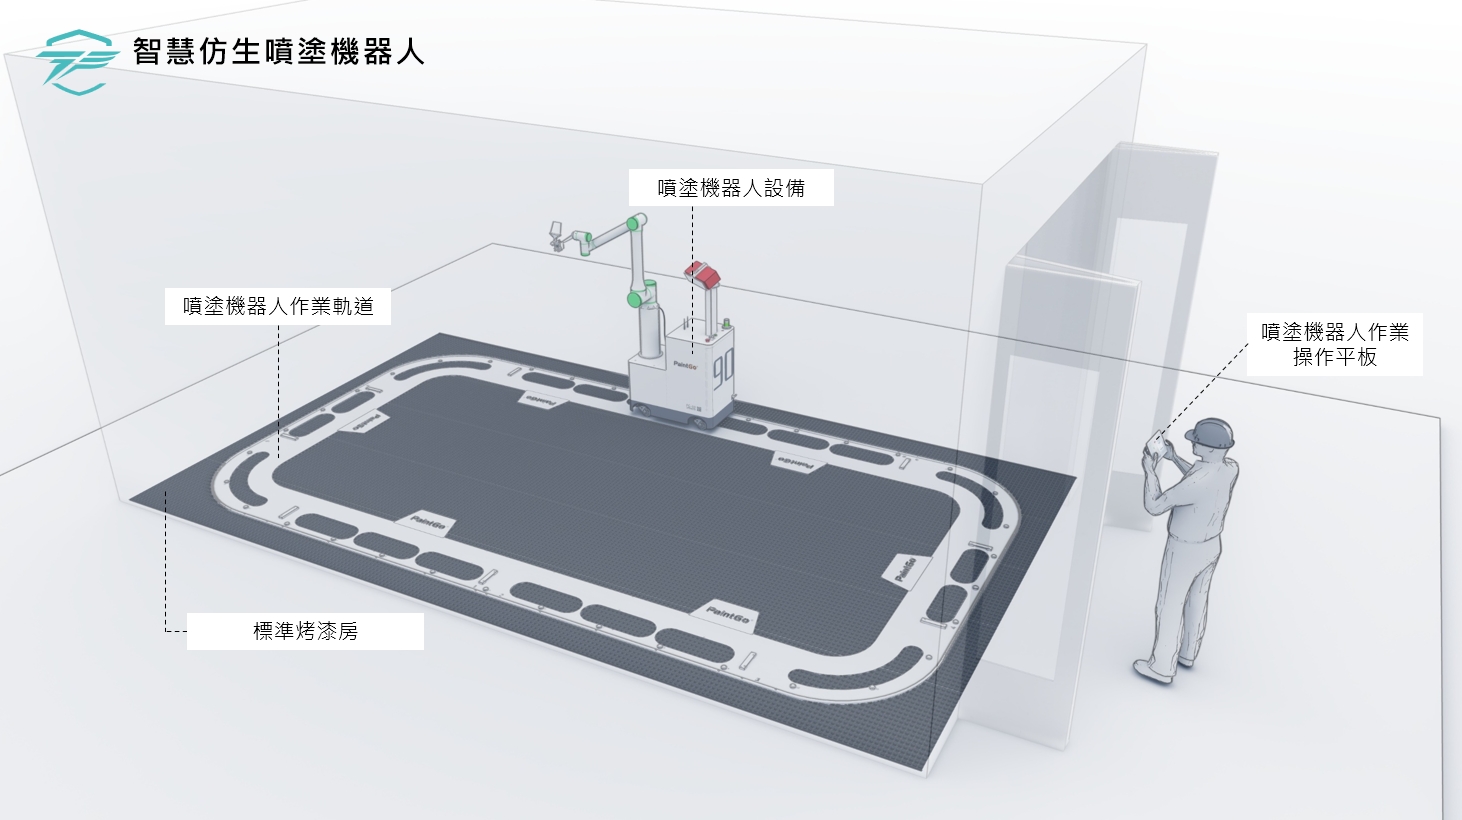
噴塗路徑規劃概念流程示意,並非 PG-90E 真實演算法架構。
為什麼噴塗軌跡會影響漆面品質?
噴塗路徑並不是單純讓機械手臂從起點移動到終點。
真正需要考慮的是噴槍在移動過程中,如何維持合理的施工條件。
噴槍距離:噴槍與鈑件表面的距離會影響塗料覆蓋狀況。距離變化過大,可能使噴塗效果不一致。
噴塗角度:面對曲面或不同方向的鈑件,噴槍角度需要配合表面形狀調整,降低局部覆蓋不均的風險。
移動速度:噴槍移動速度與塗料供給必須相互配合。速度過快或過慢,都可能影響塗膜形成。
重疊率:相鄰噴塗路徑之間需要適當重疊,才能降低漏噴或局部塗料堆積的可能性。
智慧路徑規劃,不等於只追求最短距離
所謂最佳噴塗軌跡,不能只用機械手臂移動的距離來衡量。
對汽車鈑噴中心而言,更重要的是在既定的塗料、鈑件與施工條件下,兼顧噴塗覆蓋、作業一致性及執行效率。
例如車門與引擎蓋的形狀不同,適合的噴塗移動方式也可能不同。若僅採用完全相同的固定路線,就未必能充分配合不同鈑件的施工需求。
智慧路徑規劃的價值,在於將車型辨識、施工區域與噴槍動作控制整合,讓自動化設備可以按照規劃好的流程完成作業。

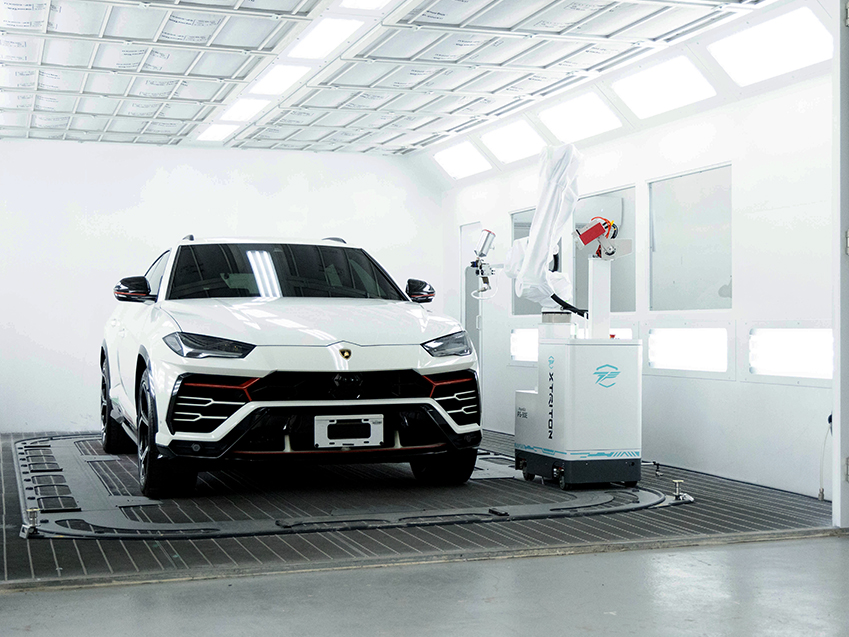
從依賴個人手感,走向可重複的噴塗流程
對大型鈑噴中心與車輛整備中心而言,真正的挑戰不只是完成單次噴塗,而是面對不同車型、不同工作班次與持續進件時,仍能維持穩定的作業標準。
透過 AI 路徑規劃與機械手臂控制,噴塗動作可以依設定條件重複執行,降低不同操作人員之間的動作差異。
這不代表設備可以取代所有專業判斷。塗料調配、表面前處理、環境條件及最終品質檢查,仍然是完整汽車塗裝流程的重要部分。
智慧自動化的核心價值,是將可標準化的重複動作交由設備執行,讓專業技師更專注於需要經驗與判斷的工作。
AI 路徑演算,讓噴塗技術走向標準化管理
XTRITON PG-90E 將機器視覺、AI 辨識、路徑規劃與仿生噴塗控制整合於自動化設備中,提供汽車維修與鈑噴產業另一種作業方式。
當噴塗軌跡、移動速度及施工條件能夠透過系統規劃與控制,企業就能逐步建立更清楚、可重複的噴塗作業流程。
從單一鈑件的施工品質,到整體鈑噴中心的作業管理,AI 路徑演算的價值不只是讓機械手臂會移動,而是讓每一道噴塗動作更有依據。